小型高端品牌交流活动——具身智能机器人“手—眼—脑”融合的共性科学问题研讨会在京举办
发布日期: 2026.10.08
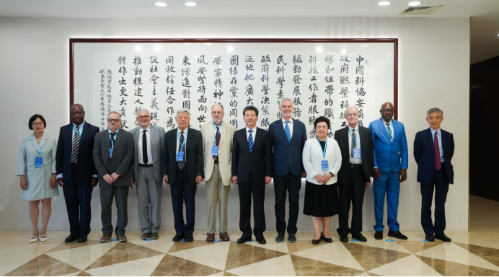
由中国科协立项支持、世界机器人合作组织主办的小型高端品牌交流活动——具身智能机器人“手—眼—脑”融合的共性科学问题研讨会9月19日在中国科技会堂举办,20余位来自高校、科研院所及产业界的一线专家围绕相关议题开展交流研讨。本次活动聚焦培育具身智能这一未来产业的重大战略需求,推动具身智能基础理论创新、关键技术突破与产业落地应用。中国科学院自动化研究所乔红院士担任执行主席,西北工业大学王秉路教授担任学术秘书。
研讨会设三个主旨报告。中国科学院深圳先进技术研究院徐天添研究员聚焦面向靶向治疗的磁驱动医疗具身微型机器人,指出毫米级至微纳尺度的机器人难以在本体集成驱动器和传感器,需构建“手”在体内、“眼”和“脑”在体外的闭环系统,并介绍了便携式柔性磁定位、体内自主控制、自体血液靶向给药、可磁控移位脑机接口电极、磁流体左心耳封堵等研究进展。西安交通大学沈超教授作“面向具身智能系统的可信安全与闭环测评研究”报告,指出低能耗、专用自主与全面通用之间存在“三角不可得”矛盾,提出通过模型的极致压缩与轻量推理、增量学习与自修复、自适应算力分配、“快慢”动态思考和记忆分级管理等途径提升端侧智能鲁棒性,并强调应构建从芯片、框架到算法、部署全链条自主可控的技术生态。杭州肇观智能科技有限公司联合创始人周骥从人类视觉系统的高效机理出发,指出人类视觉具有中央凹局部高清、注意力驱动、条件生成、编码传输和多模态隐性并发等特点,认为具身场景下的视觉芯片不必一味追求高分辨率和高吞吐率,而应以任务注意力驱动关键区域处理。同时强调具身智能不能过度依赖视觉,需融合触觉等多模态感知。
自由交流环节,与会专家围绕多模态精细感知、物理机理与数据驱动、具身数据与标准、通用与专用发展路径等话题,结合研究基础和工程实践发表观点和见解。其中,乔红院士指出,具身智能的底层逻辑具有通用性,其本质在于持续进化而非完全依赖预训练,应坚持产业迭代与机理研究“两条腿”走路。她认为,当前模型对海量数据依赖过重,数据采集和训练成本高昂,且出错后难以定位和修正,应着力探索小数据条件下的高性能模型、可解释的分块协同架构和软硬件协同机制,推动高校与企业人才双向流动,积极争取标准与评价体系话语权。南开大学赵新教授提出“单步用物理模型、连接用数据”的分段思路。南昌大学际銮书院院长熊鹏文认为,对物理和世界规律的认知比数据规模更关键。天翼数字生活科技有限公司场景方案总经理张继东建议聚焦工业、养老等刚需场景,兼顾低成本与高可靠。上海惯师科技有限公司总经理徐俊凯指出,高质量具身数据尚缺公认的评价标准。专家们还深入探讨了物理机理与数据驱动的主导关系、小数据能否训练出高性能具身模型、仿真与真实数据的配比、端到端与分层分段架构的路线选择、人形机器人“先通用”还是“先专用”、医疗机器人自主决策的责任边界等非共识问题。
与会专家一致认为,“手—眼—脑”融合是具身智能区别于传统机器人的本质特征,关乎我国在全球具身智能竞争中的战略位势。一是应坚持机理研究与数据驱动并重,探索物理模型、世界模型与数据学习协同的技术路径,研究连接语义指令与动力学控制的可解释中间表征,提升模型的可解释性、泛化能力和数据利用效率。二是借鉴人类感知与认知机理,推动视觉、触觉、力觉等多模态深度融合,发展注意力驱动、低功耗的端侧感知计算架构,强化软硬件协同与“软补硬”能力,打通感知—认知—控制一体化闭环。三是把可用、可靠、可信作为具身智能部署的前提,面向极端环境、医疗健康等安全攸关场景,加强轻量化可信部署、持续学习与自修复、风险评估等研究,完善安全与伦理治理框架,构建自主可控的技术生态。四是坚持通用与专用协同推进,以通用研究夯实共性理论、共性技术和共性平台,以专用场景牵引产品落地和数据积累,聚焦工业制造、养老康养等刚需场景,着力破解低成本、高可靠、易运维等产业化难题。五是加快构建具身智能标准体系和创新生态,推进高质量具身数据集及数据质量评价等标准研制,积极争取国际标准话语权,引导资本关注基础研究和长期创新,促进高校、科研院所与企业人才双向流动。
中国科协科学技术创新部 供稿