小型高端品牌交流活动——机器视觉中的成像环境感知与计算照明技术研讨会在京举办
发布日期: 2026.09.08
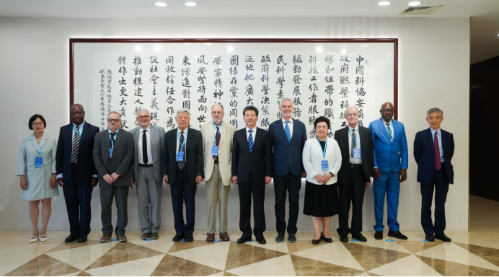
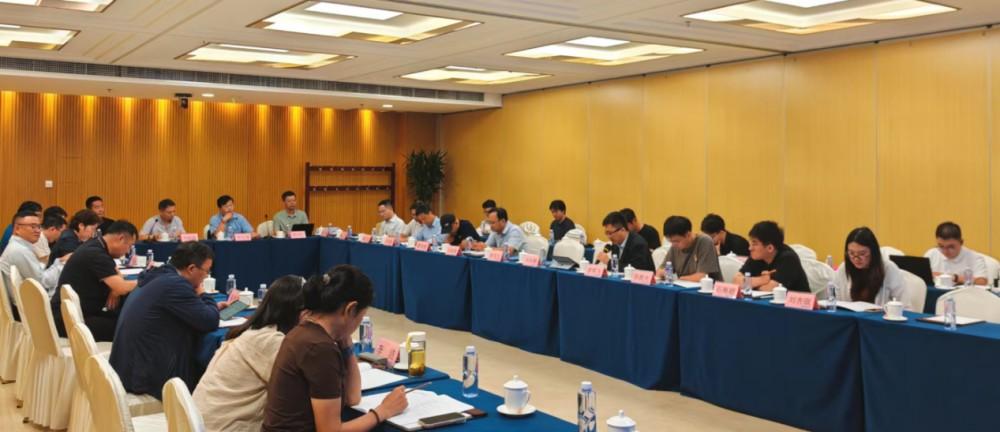
由中国科协立项支持、中国照明学会主办的小型高端品牌交流活动——机器视觉中的成像环境感知与计算照明技术研讨会8月29日在中国科技会堂举办,20余位来自高校、科研院所及产业界的一线专家围绕相关议题开展交流研讨。本次活动聚焦人工智能、机器人及具身智能等领域的重大需求,推动破解机器视觉成像环境感知与计算照明交叉领域关键技术瓶颈。北京科技大学刘皓挺教授担任执行主席,张瀚文副教授担任学术秘书。
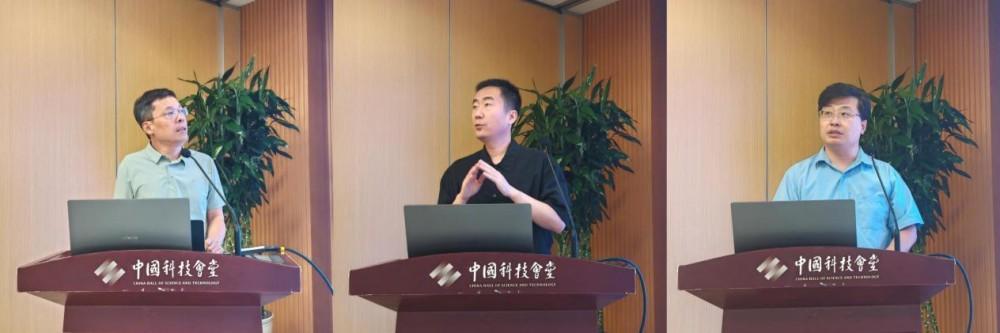
研讨会设三个主旨报告。清华大学季向阳教授作“模型驱动的软件定义成像”报告,针对复杂多变的现实工况,提出应当打通照明、成像硬件、信号处理与视觉算法等环节,构建端到端联合优化体系。他认为,依托自研仿真工具原型开展验证,探索从任务意图直接映射到成像—照明系统配置的工程实现路径,可为复杂场景下主动成像技术落地提供新思路。中国科学院自动化研究所董秋雷研究员聚焦学习驱动的视觉三维建模技术,对比了传统几何重建与数据驱动建模两类技术路线,剖析了两种方案各自的技术优势与现实短板。结合文物数字化保护、电力设施巡检等工程实践案例,指出弱光照、高反光等复杂条件会显著制约三维重建效果,强调必须重视照明与成像系统协同设计,才能更好释放三维视觉技术的应用潜力。海洋王照明科技股份有限公司技术总监宋先斌立足特种照明产业一线实践,剖析了半导体光源传统“光—热—电”三维设计体系的能力边界,提出在原有体系之上新增信息维度,将静态光源升级为具备环境感知、自适应调光、数据交互能力的智能光源,并结合项目案例介绍了技术攻关与产品研发实践,为机器视觉配套智能光源的迭代升级提供了产业视角。
自由交流环节,专家们围绕计算照明技术的内涵与外延、计算照明的应用场景、计算照明与传统机器视觉深度融合等话题,结合各自科研积累与一线工程实践发表了观点和见解。其中,中南大学蒋朝辉教授结合高温密闭工业场景实践,指出粉尘、眩光等复杂工况下仅靠后端图像处理治标不治本,需要推动光源设计、环境感知与视觉成像一体化,实现任务导向的定向可控照明。中国航天员科研训练中心李洁副研究员认为,航天照明需要结合人眼、光源与空间环境进行主客观评价,无人飞行器多目标识别对计算照明存在现实需求,可采用实物试验与仿真相结合的方式开展技术验证。北京工业大学万玉红教授提出,现有研究往往忽视前端照明光场环节,应打通照明—感知—成像—算法闭环,将光源相干性纳入调控维度,探索感知协同的自适应补光路径。与会专家还深入探讨了计算照明、计算成像、计算光学三者的概念边界划分,任务驱动光场编码实现路径,大模型与计算照明结合的落地实现方式等相关非共识问题。
大家一致认为,成像环境感知与计算照明是支撑我国机器人、具身智能、工业检测等领域机器视觉高质量发展的关键基础,兼具重大工程现实需求与前沿交叉探索价值。一是坚持任务与场景导向,直面航天、轨道交通、矿山、特种安防等复杂工况难题,促进光学基础研究与工程实践深度融合。二是厘清计算照明、计算成像、计算光学的概念边界,重视光场调控等前端源头技术,摒弃只靠后端图像处理弥补光照缺陷的思路,明确计算照明不是计算成像的附属模块。三是突破传统“光—热—电”光源设计框架,拓展信息维度,攻关感知、自适应调光、数据交互等关键技术,打造面向机器视觉的智能光源,搭建感知—照明—成像端到端闭环体系。四是建立面向机器视觉的计算照明评测体系,区分人眼与机器视觉评价指标,形成可量化验证准则,推动实验室技术在各行业真实场景中落地。五是打破学科壁垒,推进产学研协同攻关,集聚多方力量,补齐极端工况光源、复杂光场调控、光学仿真工具等技术短板。六是加强交叉学科人才培养,推动光学、照明、机器视觉、人工智能交叉融合,引导科研工作立足工程实际痛点,产出实用技术成果。
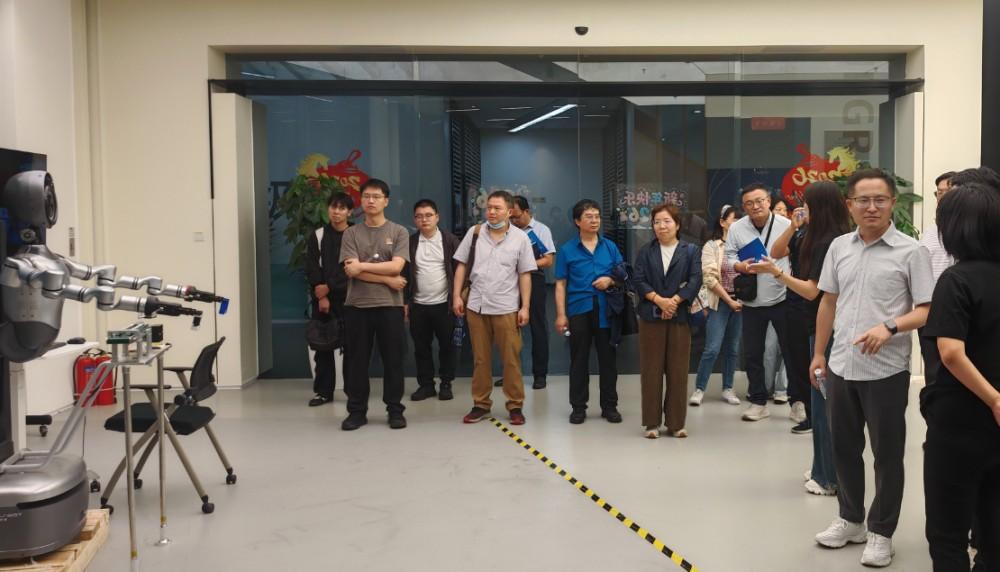
会后,专家们赴北京中科慧灵机器人技术有限公司实地考察,深入了解机器人装备搭载的机器视觉系统实际工况与技术落地情况,进一步加深了对计算照明技术在机器人、具身智能领域工程化应用的认识与理解。
中国科协科学技术创新部 供稿